清华AIR提出高阶动作监督:聚焦一阶时序信息,10k小数据下增益显著 | NeurIPS'26
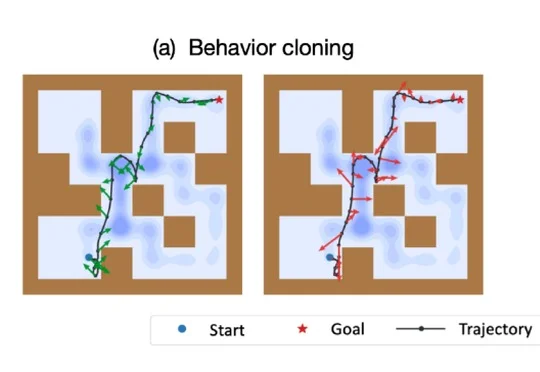
清华AIR提出高阶动作监督:聚焦一阶时序信息,10k小数据下增益显著 | NeurIPS'26清华大学智能产业研究院(AIR)的一项NeurIPS 2026录用工作提出高阶动作监督,无需改动策略网络即可约束动作的一阶时序变化,并在OGBench及约1%数据的D4RL实验中提升小样本性能与动作平滑性。
来自主题: AI技术研报
9838 点击 2026-10-10 12:34

 搜索
清华大学智能产业研究院(AIR)的一项NeurIPS 2026录用工作提出高阶动作监督,无需改动策略网络即可约束动作的一阶时序变化,并在OGBench及约1%数据的D4RL实验中提升小样本性能与动作平滑性。
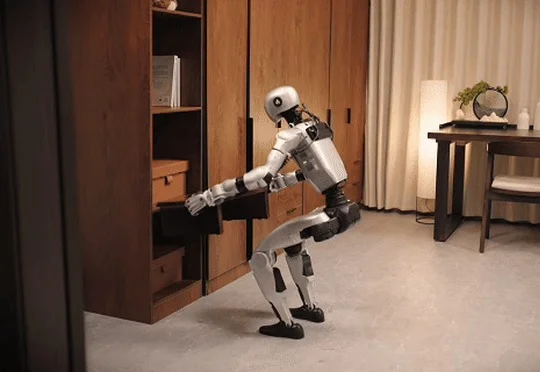
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。
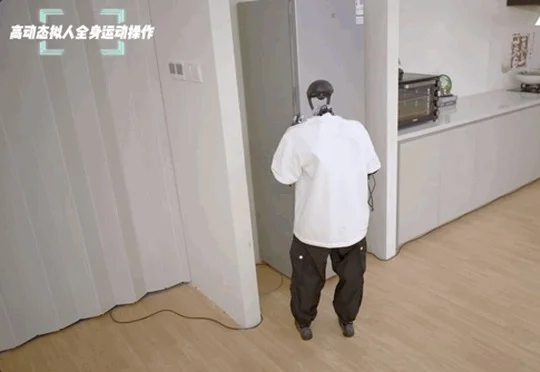
西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。
0.2秒。
好家伙,世界动作模型(WAM)赛道,中国团队直接冲到了全球第一?!
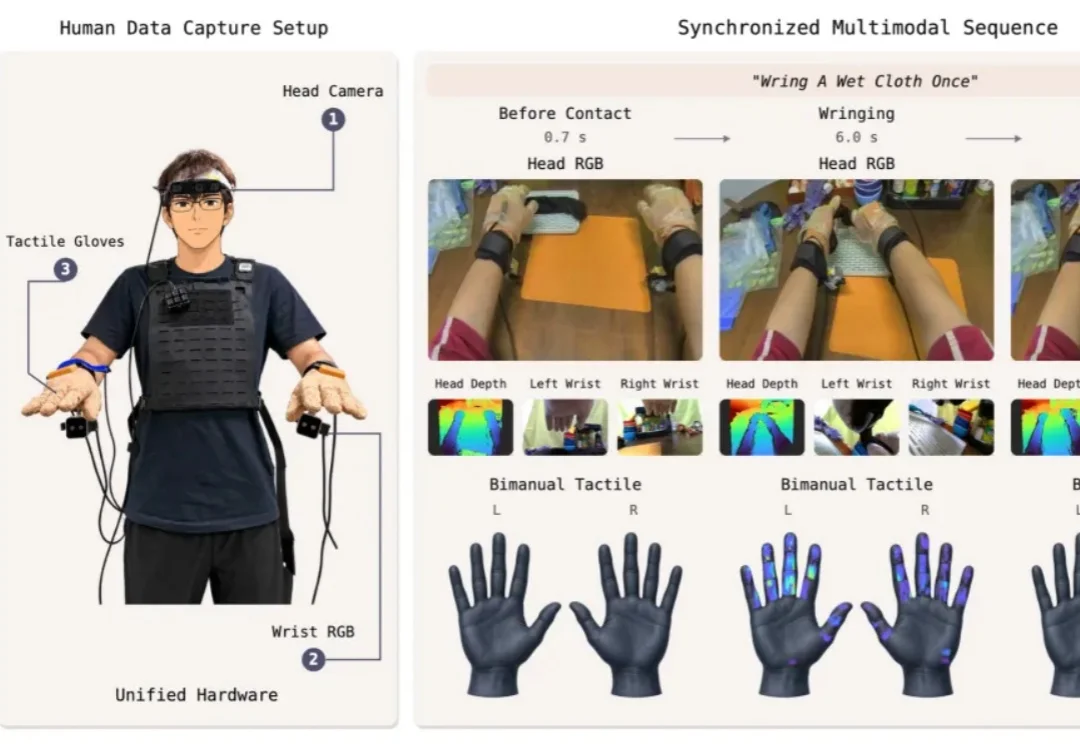
拿起一枚生鸡蛋,手指需要施加恰到好处的力:既要防止滑落,又不能捏碎。拧一条湿毛巾,指尖的力道也要随着水分挤出不断调整。对人类而言,这些操作几乎出于本能。但如果只依赖视觉,摄像头拍得下手部轨迹,却捕捉不到手指接触的位置与按压的力度。
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
能跟人类舞者Battle的机器人,有点意思。不仅能实时斗舞、学习能力也一流,动作看一遍就能复刻,连托马斯都转上了。银河星仔ET1,舞技了得~这是银河首创全自研物理世界原生智能体,专为人形机器人实时多模态交互和运动打造。
临界点(AGILINK)旗舰灵巧手OmniHand 3 Ultra向苏绣传承人拜师学艺,通过劈丝、穿针、合绣等柔性材料精细操作,验证其21个主动自由度与全手触觉在多指协同、动态力控及连续动作衔接上的综合能力。
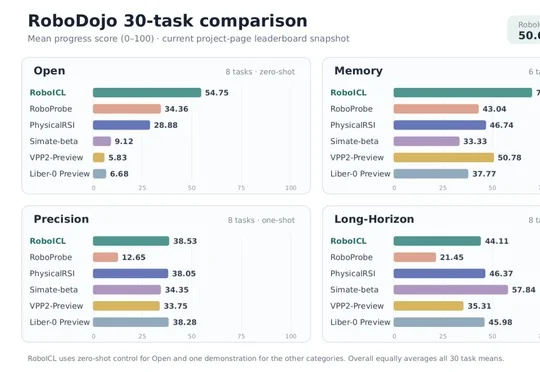
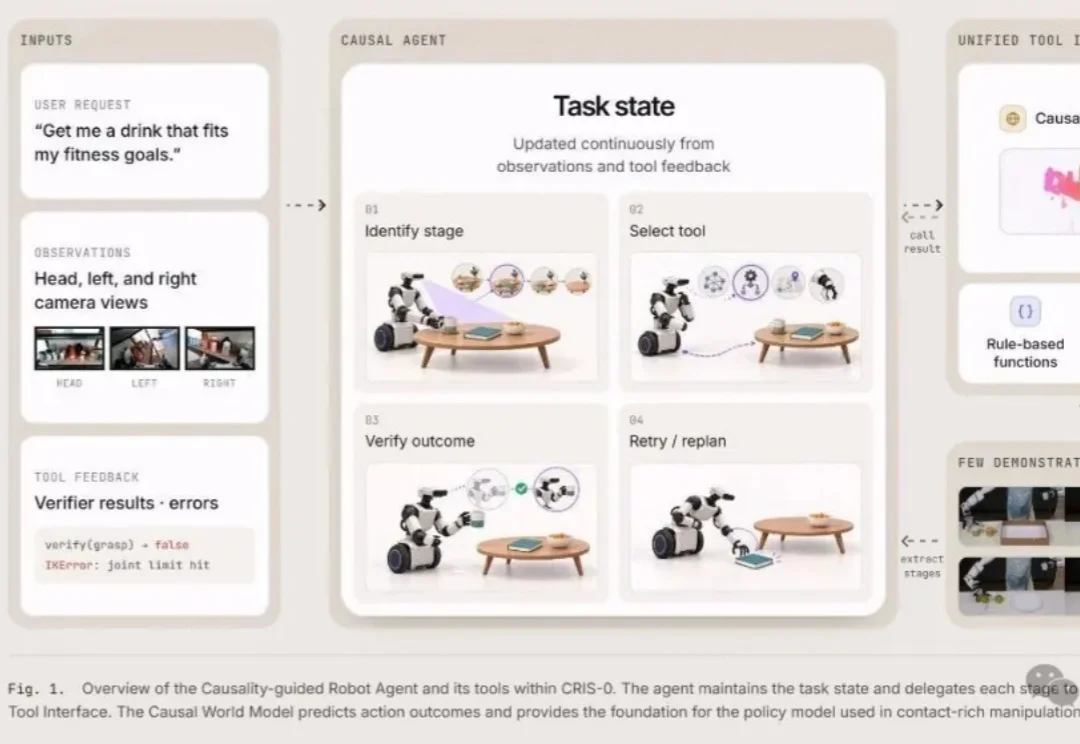
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。