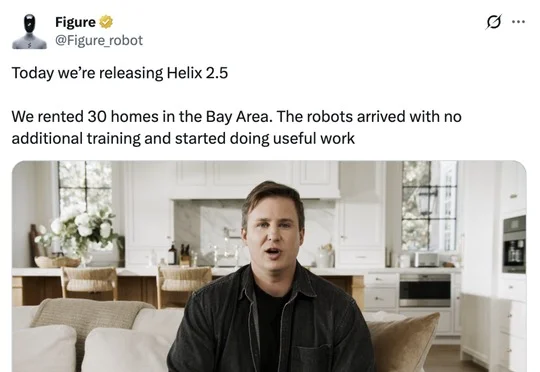
刚刚,机器人首次「空手闯进」 30 个陌生家庭,进门就干活
刚刚,机器人首次「空手闯进」 30 个陌生家庭,进门就干活Figure AI发布新一代模型Helix 2.5,在30个从未采集过数据的湾区民宅中进行零样本测试,420次试验成功237次,零样本成功率达56%,较未经Index预训练的策略的9%提升超过522%。
来自主题: AI资讯
8140 点击 2026-09-19 10:59

 搜索
Figure AI发布新一代模型Helix 2.5,在30个从未采集过数据的湾区民宅中进行零样本测试,420次试验成功237次,零样本成功率达56%,较未经Index预训练的策略的9%提升超过522%。
Anthropic在旧金山湾区设立湿实验室开展实体生物学研究,但明确表示该实验室并非专门用于药物发现,而是将生命科学作为公司最大投入方向之一,尝试让Claude指导机器人完成实验并探索罕见病等"不可成药"领域的研发。
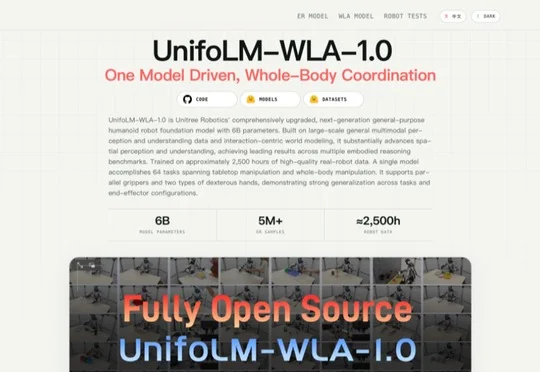
宇树科技发布6B参数通用人形机器人基础模型UnifoLM-WLA-1.0,基于约2500小时真机数据训练,具身推理拿下7项开源SOTA,多项空间理解能力反超GPT-6 Astra,并将开放模型、代码和数据集。
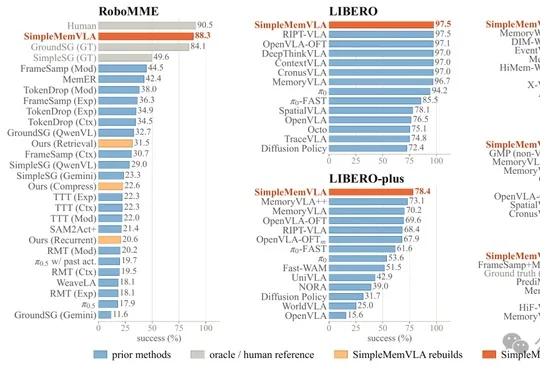
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。
专注于收集人体运动数据以训练人形机器人的AI机器人初创公司Mecka AI,即将完成由红杉资本领投的新一轮融资,估值约为5亿美元,该公司通过付费让人们佩戴传感器记录日常任务来获取机器人训练所需的真实世界数据。
近期,由斯坦福大学计算机科学博士符梓鹏(Zipeng Fu)联合创立的新团队Reward AI,正式发布通用机器人策略OM-1(Omnibody Model 1),并公布了完整的Omnibody技术栈。
机器人打拳跳舞火了一年,它什么时候才能替我们上班?
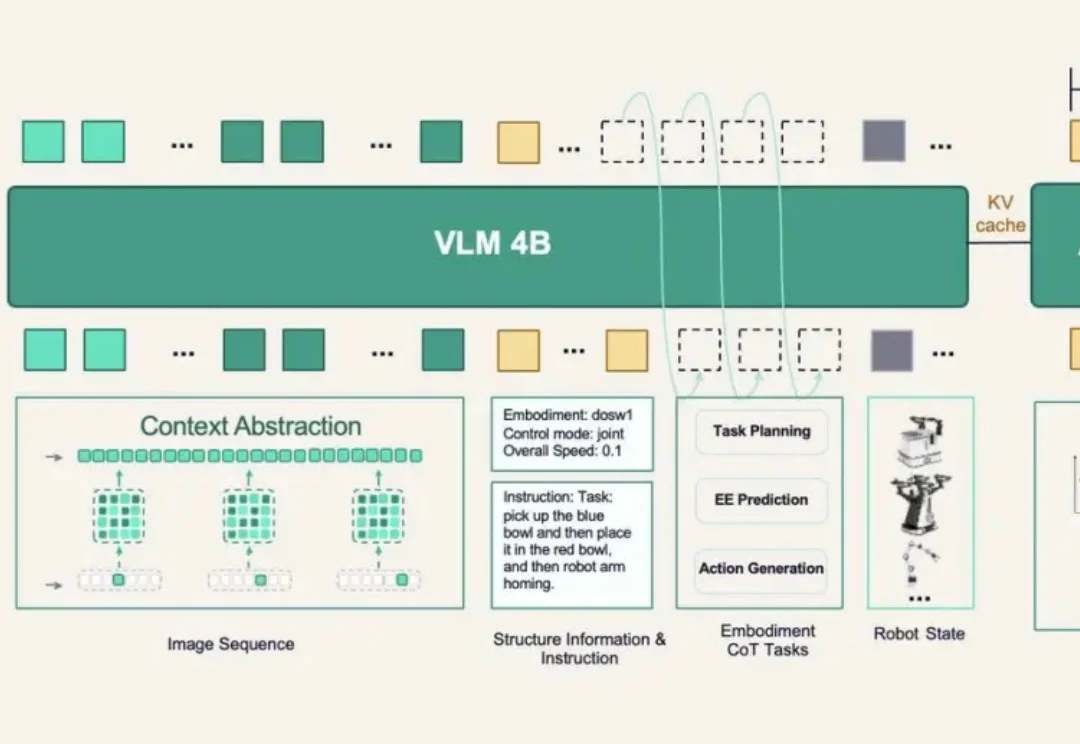
具身智能最近又多了一张榜单,而排在第一的,还是一个熟悉的名字:原力灵机 DM0.5。
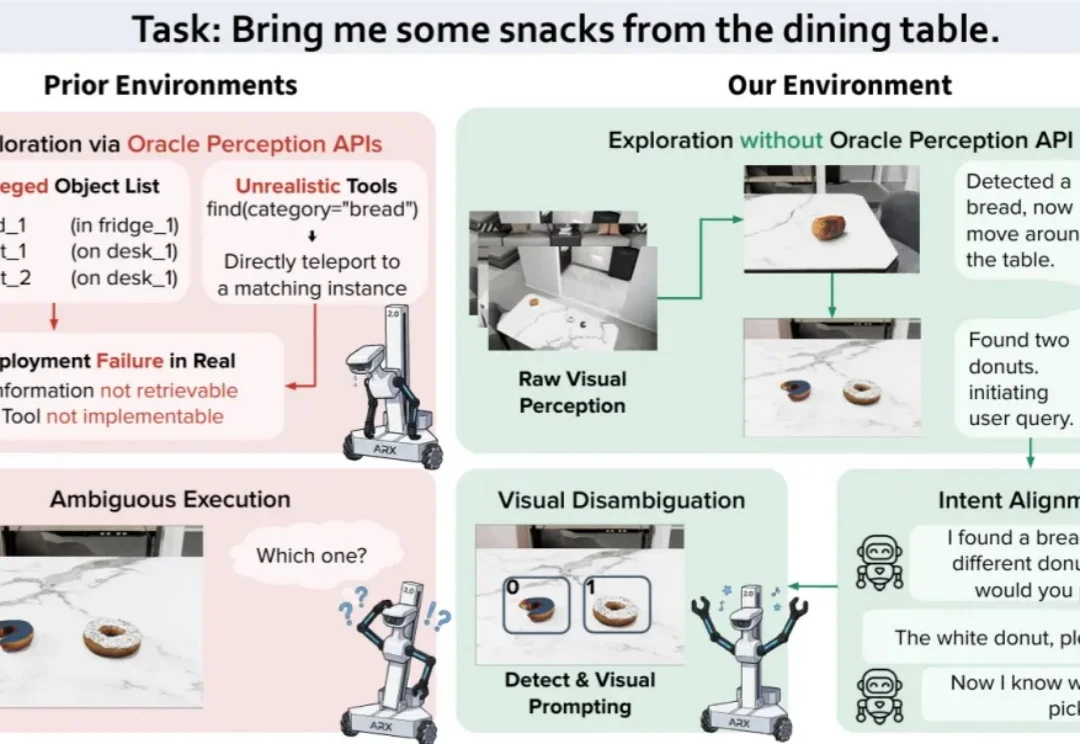
真实家庭任务往往从「不完整的信息」开始:机器人不知道目标在哪里,用户也未必能一次说清自己想要什么。面对「帮我从餐桌上拿点零食」这样的模糊指令,机器人不仅要主动寻找候选物体,还要在发现面包和多个甜甜圈后进一步询问用户,确认究竟该拿哪一个。
2026年上半年,具身智能赛道狂揽超过460亿元融资,人形机器人的单价也正式迈入「万元以内」的门槛。