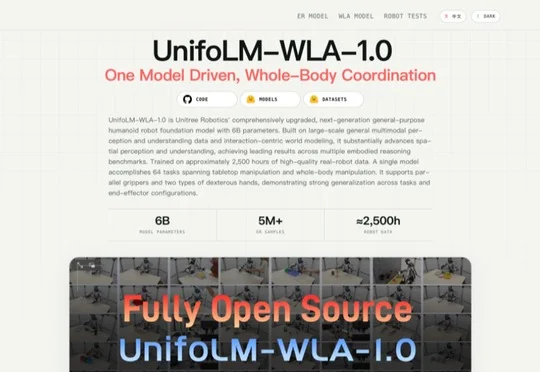
不只强在硬件!宇树6B具身大脑拿下7项开源SOTA,对标GPT-6 Astra
不只强在硬件!宇树6B具身大脑拿下7项开源SOTA,对标GPT-6 Astra宇树科技发布6B参数通用人形机器人基础模型UnifoLM-WLA-1.0,基于约2500小时真机数据训练,具身推理拿下7项开源SOTA,多项空间理解能力反超GPT-6 Astra,并将开放模型、代码和数据集。
来自主题: AI资讯
9162 点击 2026-09-19 10:58

 搜索
宇树科技发布6B参数通用人形机器人基础模型UnifoLM-WLA-1.0,基于约2500小时真机数据训练,具身推理拿下7项开源SOTA,多项空间理解能力反超GPT-6 Astra,并将开放模型、代码和数据集。
近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
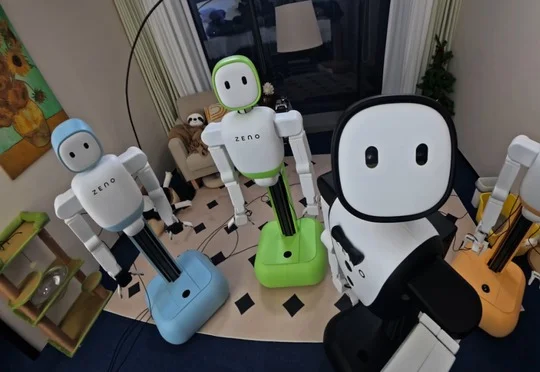
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
刚刚,北美具身初创Skild AI又发布了全新机器人基础模型S1,直接把机器人上下文学习的任务长度拉到了10分钟往上。这次的S1主打上下文学习(in-context learning,ICL):无需在后训练阶段专门学习新的操作数据,只需看一段人类示范视频,就能“照猫画虎”,直接完成一整套从未见过的复杂操作流程。
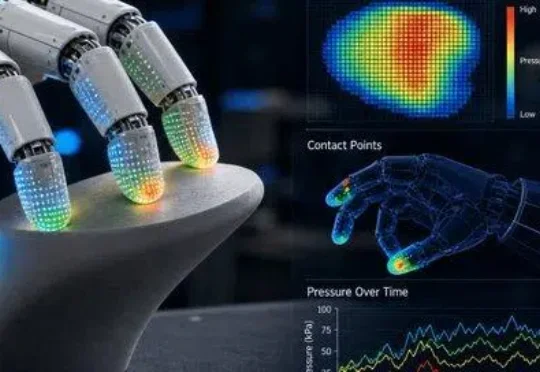
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
德塔智能试图为双足人形机器人构建能够理解空间、协调全身并完成真实任务的基础模型。 原生人形机器人基础模型公司德塔智能(Delta Intelligence)近日已连续完成种子+轮、天使轮及天使+轮融资。
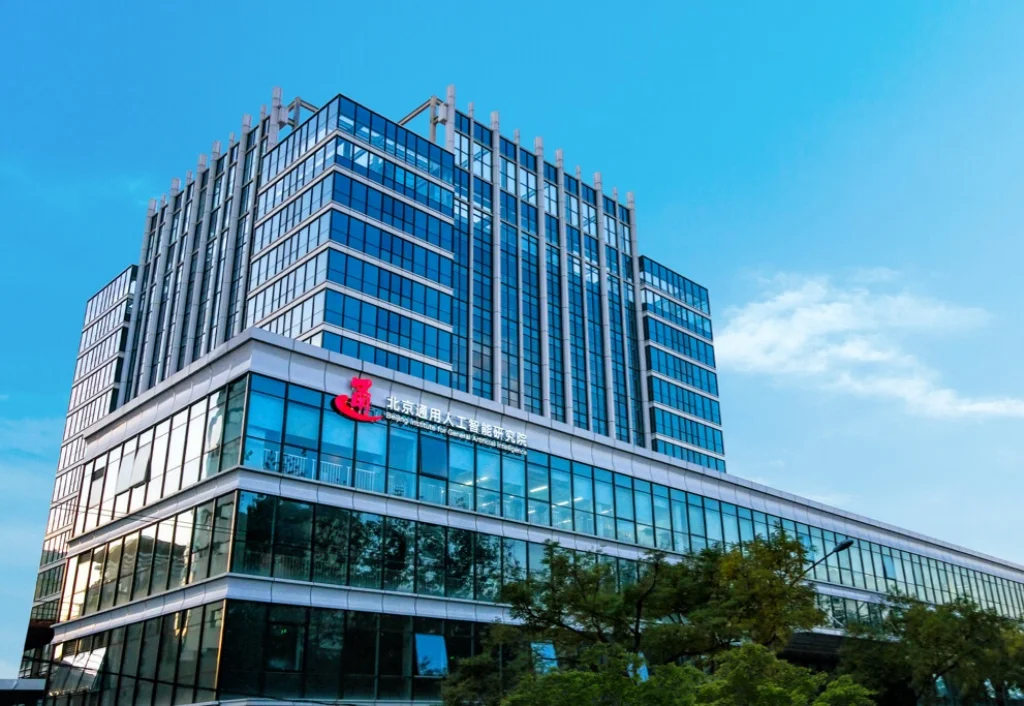
近日,北京德塔源创智能科技有限公司(简称:德塔智能 Delta Intelligence)宣布完成三轮超亿元融资,由高瓴创投等加注,并引入乐聚、智元、星海图等头部主机厂商战略入局。
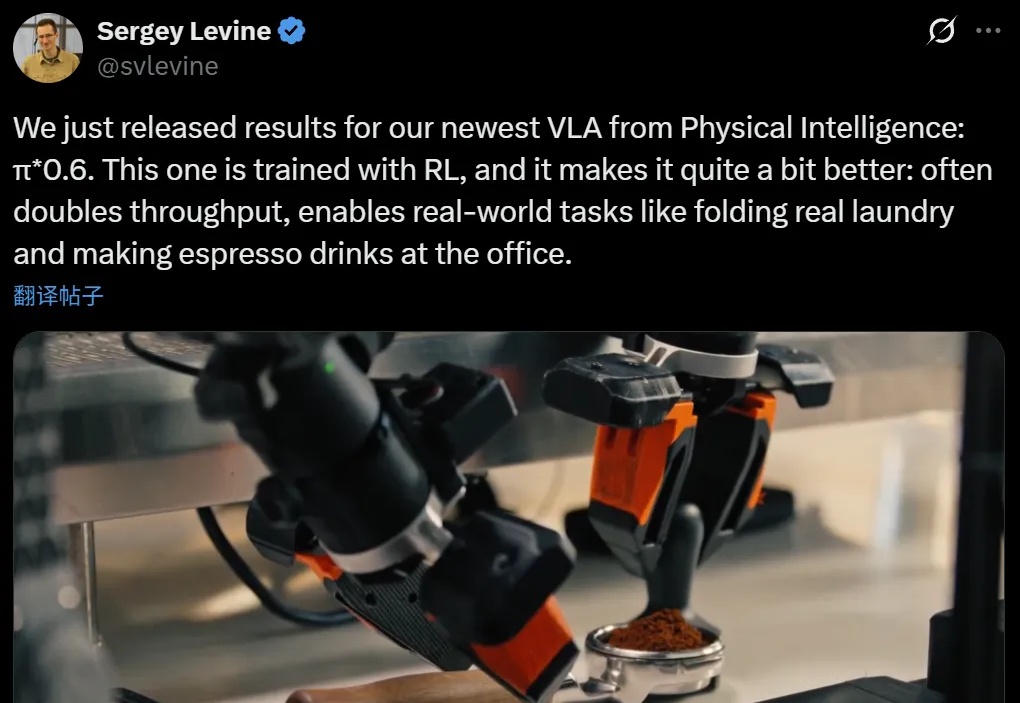
本周,美国具身智能创业公司 Physical Intelligence(简称 PI 或 π)发布了旗下的最新机器人基础模型 π*0.6。PI 是一家总部位于旧金山的机器人与 AI 创业公司,其使命是将通用人工智能从数字世界带入物理世界:他们的首个机器人通用基础模型名为 π₀,让同一套软件控制多种物理平台执行各类任务。
一位优秀的相声演员需要吹拉弹唱样样在行,类似地,一个优秀的机器人模型也应能适应多样化的机器人形态和不同的任务,但目前大多数机器人模型都只能控制一种形态的机器人执行一类任务。现在 Octo(八爪鱼)来了!这个基于 Transformer 的模型堪称当前最强大的开源机器人学习系统,无需额外训练就能完成多样化的机器人操控任务并能在一定程度适应新机器人形态和新任务,就像肢体灵活的八爪鱼。